HUD et Enhanced Vision en avion : Comment atterrir dans un brouillard épais
Introduction : Le mur opaque de nuages à 200 pieds
Imaginez une approche aux instruments de nuit vers un grand aéroport européen par un matin brumeux de novembre. Derrière les hublots d'un Boeing 787 Dreamliner ou d'un Airbus A350, un blanc opaque et impénétrable enveloppe totalement l'appareil. Depuis vingt minutes, le biréacteur transperce une couche compacte de brouillard de rayonnement plaquée au sol, réduisant la portée visuelle de piste (RVR – Runway Visual Range) à un seuil critique de 150 mètres. Dans la cabine passagers, l'éclairage est tamisé pendant que la voix rassurante du chef de cabine rappelle la consigne de boucler sa ceinture et de redresser sa tablette. En scrutant l'extérieur, les voyageurs ne distinguent même plus les éclats lumineux des feux à éclats en bout d'aile. De leur point de vue, l'avion s'enfonce dans le néant à 260 km/h.
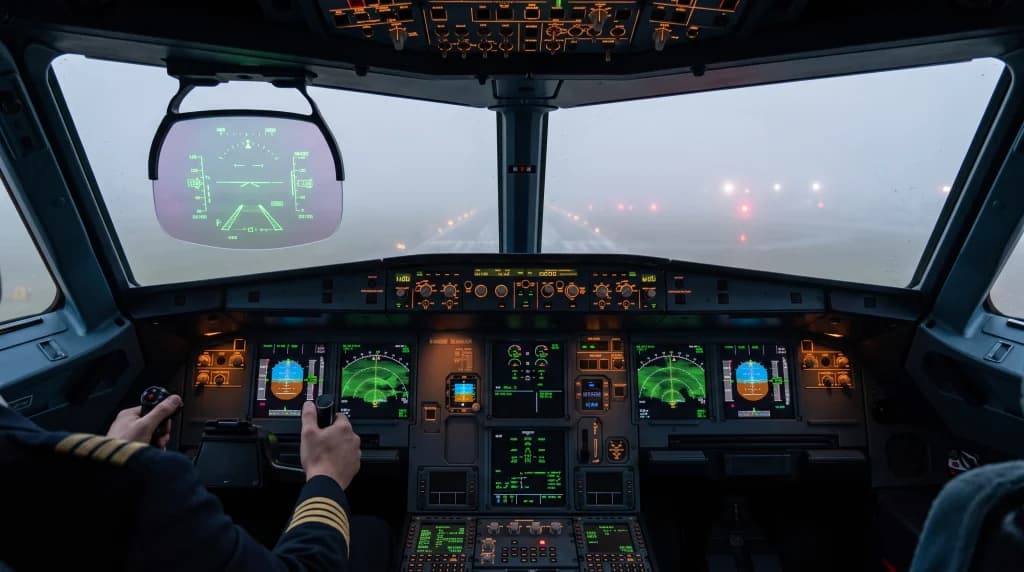
Quelques décennies plus tôt, une telle manœuvre aurait imposé à l'équipage un balayage visuel intense des cadrans du tableau de bord, les yeux oscillant sans relâche entre l'horizon artificiel et la vitre sombre du pare-brise dans l'espoir d'accrocher la moindre lueur du balisage d'approche. Aujourd'hui, le commandant de bord n'a même plus besoin de baisser le regard vers les écrans du tableau de bord principal. Directement positionnée dans son axe de vision se trouve une lame de verre transparente traitée par des couches diélectriques de pointe : le collimateur tête haute ou Head-Up Display (HUD). Des symboles de guidage vert émeraude s'illuminent avec netteté sur le verre, superposés en parfaite transparence sur une image thermique en noir et blanc du monde extérieur, captée par des caméras infrarouges frontales. Le pilote discerne clairement le relief, l'axe de piste et chaque feu de seuil, comme si le brouillard et la structure de l'avion s'étaient volatilisés.
Il ne s'agit ni d'un artifice de science-fiction ni d'un dispositif militaire expérimental. C'est la réalité opérationnelle de l'aviation commerciale moderne, rendue possible par la convergence des technologies HUD (Head-Up Display), EVS (Enhanced Vision System), SVS (Synthetic Vision System) et de leur fusion hybride : le CVS (Combined Vision System). Comment ces suites optoélectroniques surpassent-elles les limites de la vision humaine pour permettre de poser un avion de 250 tonnes en toute sécurité au cœur d'une visibilité quasi nulle ?
Des avions de chasse au transport civil : Qu'est-ce qu'un affichage tête haute ?
Les collimateurs tête haute trouvent leur origine opérationnelle dans l'aviation de combat de la guerre froide. Dans le cockpit d'un F-16 ou d'un Mirage, un pilote engagé dans des manœuvres sous fort facteur de charge ne pouvait pas se permettre de quitter l'espace aérien des yeux pour surveiller sa vitesse ou son assiette sur des indicateurs conventionnels. Dans le transport civil, l'adaptation de cette technologie a pris plusieurs décennies, ralentie par le coût initial, l'encombrement des anciens tubes cathodiques (CRT) et les exigences strictes de certification imposées par la FAA et l'EASA.
La rupture technologique s'est produite avec l'avènement de l'optique repliée et des blocs de projection collimatés. Un HUD civil moderne dépasse largement le simple écran plat suspendu au plafond. Il réunit trois modules optiques fondamentaux :
- L'unité de projection supérieure (Overhead Projector Unit) : Une source lumineuse à haute intensité — historiquement un tube cathodique miniature haute résolution, aujourd'hui remplacé par des matrices LED ou des puces micro-DLP — intégrée dans le plafonnier du cockpit, directement au-dessus de la tête du pilote.
- La glace combinatrice (Combiner Glass) : Une lame de verre semi-transparente recouverte de revêtements diélectriques multicouches. Ce miroir semi-réfléchissant renvoie la longueur d'onde précise projetée depuis le haut vers les yeux du pilote, tout en laissant passer plus de 85 % de la lumière visible provenant de l'extérieur.
- Le bloc optique de collimation (Collimator) : Un jeu de lentilles de haute précision qui rend parallèles les rayons lumineux projetés, projetant ainsi les symboles à l'infini optique.
Cette collimation optique procure un avantage physiologique déterminant. Lorsque le pilote regarde à travers la glace combinatrice vers la piste, le cristallin de son œil n'a pas besoin de changer d'accommodation. Les symboles primaires de vol — l'échelle d'assiette, la barre d'horizon, le ruban de vitesse et la vitesse cible d'approche $V_{\text{APP}}$ — ne semblent pas flotter sur une vitre située à 30 centimètres de son visage. Ils apparaissent nets au loin, calés sur le même plan focal que le seuil de piste situé à un kilomètre. Cela supprime le temps d'accommodation visuelle (qui demande 1 à 2 secondes chez l'être humain). À une vitesse d'approche de 75 m/s, éviter ce délai d'adaptation permet de préserver jusqu'à 150 mètres de suivi de trajectoire lors du segment le plus critique du vol.
Le vecteur vitesse (FPV) : Une révolution dans la technique de pilotage
L'apport le plus marquant du HUD dans le pilotage ne réside pas seulement dans l'affichage de la vitesse ou de l'altitude dans l'axe du regard, mais dans l'intégration du vecteur vitesse ou Flight Path Vector (FPV), familièrement appelé le « bird » (l'oiseau) dans la philosophie ergonomique d'Airbus. Un horizon artificiel classique indique l'assiette et l'inclinaison de l'appareil — c'est-à-dire l'orientation physique du nez de l'avion. En présence d'un vent de travers soutenu, le nez de l'appareil peut être décalé de 10 degrés par rapport à l'axe de piste pour compenser la dérive, tandis que l'avion se déplace en crabe sur sa trajectoire sol.
Le symbole FPV sur le HUD résout directement cette dissociation géométrique :
- En exploitant les données des centrales inertielles à gyrolasers (IRS) et des récepteurs GNSS, le calculateur de vol détermine avec exactitude la trajectoire instantanée du centre de gravité de l'avion dans l'espace tridimensionnel.
- Le FPV se matérialise sur la glace par un petit cercle flanqué d'ailerons stylisés et d'un empennage vertical.
- Le pilotage devient instinctif : là où le pilote place le symbole FPV, c'est précisément là où l'avion va aller. Si le pilote superpose le FPV exactement sur la zone de toucher des roues sur la glace du HUD durant la finale, le train principal touchera le bitume à cet endroit précis, quelle que soit la force des rafales de travers et l'angle de crabe adopté par le fuselage.
L'EVS : La vision thermique à travers la matière et les nuages
Un HUD standard se limite à afficher des symboles vectoriels. Dans un brouillard dense, le pilote observe des traits verts suspendus dans une nappe blanche uniforme. La véritable bascule s'est opérée lorsque les ingénieurs ont interconnecté le collimateur tête haute avec le système EVS (Enhanced Vision System).
Le cœur d'un équipement EVS est une tourelle optronique extérieure profilée, montée sous le radôme ou sur le bord d'attaque de la dérive. À l'intérieur de ce boîtier étanche et chauffé, abrité derrière des glaces de saphir ou de germanium, se trouvent des matrices de capteurs sensibles à plusieurs bandes du spectre infrarouge :
- L'infrarouge à ondes longues (LWIR, 8 à 14 micromètres) : La thermographie classique. Elle relève les infimes écarts de température entre le béton de la piste, les accotements herbeux et les obstacles au sol.
- L'infrarouge à ondes moyennes (MWIR, 3 à 5 micromètres) : Très performant pour détecter les sources de chaleur intenses, comme les réacteurs en fonctionnement des avions qui précèdent, les freins carbone chauds des appareils à l'atterrissage et les échappements des véhicules de piste.
- L'infrarouge à ondes courtes (SWIR, 0,9 à 1,7 micromètre) : L'outil de pénétration atmosphérique par excellence. Les micro-gouttelettes d'eau composant le brouillard de rayonnement dispersent la lumière visible selon la loi de diffusion de Mie, mais laissent passer les rayonnements infrarouges courts. De plus, les balisages de piste modernes à LED émettent des signatures spectrales spécifiques que les capteurs SWIR détectent à des distances bien supérieures à la portée de l'œil nu.
Des processeurs numériques traitent ces flux vidéo à 60 Hz, éliminent le bruit de fond atmosphérique, rehaussent le contraste et projettent l'image calibrée directement sur le HUD. Le résultat visuel est saisissant : tandis que le pare-brise ne laisse filtrer qu'un brouillard impénétrable, le HUD projette une vue monochrome nette du terrain. Le pilote voit apparaître les contours de la piste, le balisage lumineux et d'éventuels obstacles plusieurs centaines de mètres avant qu'ils ne soient discernables à l'œil nu.
Le SVS : La réalité virtuelle synthétique au service de l'avionique
Bien que l'EVS soit particulièrement performant, il reste tributaire des lois de la physique : lors d'un brouillard d'advection saturé en eau liquide ou sous des pluies torrentielles, la transmission infrarouge s'atténue. Pour compléter ce dispositif, les avionneurs ont conçu le Synthetic Vision System (SVS).
Le SVS n'utilise aucune caméra extérieure. Il s'agit d'un moteur de rendu 3D embarqué fonctionnant à partir de :
- Bases de données topographiques mondiales à haute résolution (HRTD) avec une précision submétrique,
- Bases de données d'obstacles recensant pylônes, antennes, éoliennes et structures urbaines,
- Bases de cartographie d'aérodrome AMDB (Aerodrome Mapping Database) détaillant voies de circulation et pistes,
- Un positionnement satellitaire GNSS/SBAS couplé à une triple centrale inertielle (IRS).
À chaque milliseconde, le système vérifie les coordonnées, l'altitude et la trajectoire de l'appareil. Le processeur graphique génère un modèle 3D géométrique de l'environnement extérieur. Sur le HUD ou l'écran principal PFD, le SVS dessine les lignes de niveau du terrain, les crêtes montagneuses et le tracé de la piste, souvent accompagné d'un couloir de guidage virtuel — le Highway in the Sky (HITS). L'équipage conserve une conscience spatiale absolue de l'environnement, même dans l'obscurité totale ou au milieu d'une couverture nuageuse compacte.
L'intégration ultime : Le Combined Vision System (CVS)
Sur les avions d'affaires long-courriers récents (comme le Gulfstream G700, le Bombardier Global 7500 ou le Dassault Falcon 8X) ainsi que sur les derniers avions de ligne, les constructeurs intègrent le Combined Vision System (CVS), combinant les atouts des deux technologies.
Le CVS fusionne l'image temps réel des capteurs thermiques EVS avec la modélisation topographique SVS sur un affichage tête haute unique. Des algorithmes de fusion d'images ajustent la présentation :
- L'arrière-plan, les massifs montagneux distants et la topographie générale sont modélisés par le moteur synthétique SVS.
- Le premier plan — le balisage lumineux actif, la géométrie exacte des taxiways, les obstacles mobiles et le trafic environnant — est transmis en direct par les capteurs thermiques EVS.
Cette symbiose procure une conscience situationnelle (Situational Awareness) complète, contribuant à éliminer les risques de désorientation spatiale — une cause majeure des accidents d'impact sans perte de contrôle (CFIT – Controlled Flight Into Terrain) en approche finale.
Crédits opérationnels : Abaisser les minima d'atterrissage
L'installation d'équipements HUD et EVS ne répond pas seulement à une recherche de confort de pilotage. Elle apporte un avantage économique et opérationnel direct aux compagnies aériennes.
Dans l'aviation commerciale standard, les approches de précision aux instruments sont classées selon la hauteur de décision (DH – Decision Height) et la portée visuelle de piste (RVR) :
- Catégorie I (CAT I) : L'approche de précision standard, imposant une hauteur de décision d'au moins 200 pieds (environ 60 mètres) et une RVR minimale de 550 mètres. À 200 pieds, le pilote doit impérativement établir un contact visuel direct avec le balisage d'approche ou la piste. Si la piste n'est pas visible, la remise de gaz (Go-Around) est obligatoire.
- Catégories II et III (CAT II / CAT III) : Des approches par faible visibilité autorisant des hauteurs de décision plus basses ou un atterrissage sans référence visuelle. Elles exigent une double certification de l'avion et de l'équipage, ainsi que des installations aéroportuaires lourdes (systèmes ILS redondants, balisage axial haute intensité, radars de sol).
Les opérations EFVS (Enhanced Flight Vision System)
Les cadres réglementaires de l'EASA et de la FAA ont introduit des crédits opérationnels pour les vols sous Enhanced Flight Vision System (EFVS). Les autorités reconnaissent désormais que l'image perçue sur un HUD certifié couplé à un capteur EVS possède une valeur juridique équivalente à la vue naturelle à travers le pare-brise.
Concrètement, cela modifie les règles d'exploitation :
- Descente sous les minima CAT I : Lors d'une approche sur une piste CAT I dont le minimum usuel est de 200 pieds, un équipage équipé d'un système EFVS certifié est autorisé à poursuivre sa descente jusqu'à 100 pieds (30 mètres) au-dessus de la zone de toucher en se guidant uniquement sur l'image thermique affichée sur le HUD, alors même que le pare-brise ne laisse voir qu'un brouillard dense.
- EFVS to Touchdown : Les certifications les plus avancées permettent d'effectuer l'arrondi, le toucher des roues et le roulement au sol au travers de la vision tête haute, sans contact visuel direct naturel préalable. L'avion se pose manuellement sur une piste CAT I dans des conditions qui imposeraient autrement une approche automatique Autoland CAT IIIb sur un grand hub international.
Pour les compagnies aériennes, ces capacités réduisent les dérout齎ents coûteux vers les aéroports de dégagement, évitent la prise en charge hôtelière de centaines de passagers bloqués et facilitent l'accès régulier à des aéroports régionaux dépourvus d'infrastructures ILS CAT III complexes.
Autoland ou pilote sous HUD : Deux visions de l'approche par faible visibilité
Sachant que les avions de ligne modernes disposent depuis longtemps de systèmes d'atterrissage tout automatique (Autoland CAT IIIb/c), quel est l'intérêt d'investir dans des collimateurs tête haute et des capteurs thermiques ?
La distinction repose sur la souplesse opérationnelle face aux contraintes d'infrastructure :
- Les limites de l'Autoland : Pour autoriser un atterrissage automatique en CAT III, l'aéroport doit activer les procédures de faible visibilité (LVP – Low Visibility Procedures). Les contrôleurs au sol doivent espacer largement les avions pour éviter toute perturbation du signal des antennes ILS (Localizer et Glide), ce qui réduit la capacité d'accueil de la plateforme de près de 50 %. De plus, l'Autoland est soumis à des limites de vent de travers strictes (souvent plafonnées entre 15 et 20 nœuds). Si le brouillard s'accompagne de rafales transversales, le système automatique ne peut pas être engagé.
- La souplesse du HUD et de l'EFVS : Une approche manuelle menée au collimateur tête haute permet à l'équipage d'opérer avec des composantes de vent plus fortes que celles tolérées par l'atterrissage automatique. Le pilote reste au centre de la boucle de contrôle et l'agilité humaine appuyée par la vision augmentée préserve la fluidité du trafic. En outre, le HUD constitue un atout précieux lors des décollages par faible visibilité (LVTO), où l'Autoland n'intervient pas et où le maintien strict de l'axe de piste à 280 km/h dans le brouillard demeure essentiel.
Défis d'ingénierie : Parallaxe, optique saphir et étalonnage
Projeter l'image de capteurs thermiques sur une lame de verre devant les yeux d'un pilote avec une précision submillimétrique représente un défi d'ingénierie optronique complexe.
La contrainte majeure réside dans la parallaxe et la conformité géométrique (Conformality). L'image projetée sur le HUD doit coïncider pixel par pixel avec le monde extérieur réel. Si le contour virtuel de la piste sur le verre présente un décalage de seulement un demi-degré par rapport au ruban de béton dissimulé dans la brume, une approche manuelle risquerait d'aligner le train d'atterrissage sur l'herbe bordant la piste. Pour garantir cet alignement, des algorithmes compensent en continu la déformation structurelle du fuselage sous l'effet de la pressurisation, les vibrations de la nacelle des capteurs et les mouvements de tête du pilote dans sa boîte optique (Head Motion Box).
La conception mécanique de la tourelle optique extérieure répond à des exigences tout aussi strictes. À 900 km/h, les cristaux de glace, la grêle, les poussières abrasives et les pluies acides dégraderaient rapidement un verre optique standard. Les optiques des capteurs EVS sont ainsi usinées à partir de saphir de synthèse ou de germanium métallique, des matériaux dont la dureté approche celle du diamant. Elles intègrent de microscopiques réseaux chauffants en oxyde d'indium-étain (ITO) capables de dissiper instantanément le givre à -60 °C à l'altitude de croisière pour conserver une vision parfaitement dégagée.
Conclusion : Vers des cockpits sans angles morts
La prochaine fois que vous observerez par le hublot une épaisse nappe de brouillard automnal masquant jusqu'aux feux de position de l'aile, gardez à l'esprit que les pilotes disposent d'outils adaptés pour appréhender leur environnement. À l'avant de l'appareil, les limites physiologiques de la vision humaine ont été élargies par la technologie.
Grâce aux systèmes HUD, EVS et SVS, les équipages bénéficient d'une perception visuelle augmentée qui perce l'obscurité, la pluie et les nuages denses. Dans cette coopération étroite entre l'humain et l'avionique de pointe, la cellule de l'avion s'efface visuellement pour guider la machine avec précision vers le seuil de piste, matérialisé par un vecteur lumineux sur la glace.