HUD i Enhanced Vision w samolocie: Jak piloci lądują w gęstej mgle
Wprowadzenie: Ślepa ściana chmur na wysokości 200 stóp
Wyobraź sobie nocne podejście do lądowania na jednym z wielkich europejskich lotnisk w listopadowy poranek. Za oknami lśniącego Boeinga 787 Dreamliner lub Airbusa A350 panuje absolutna, bezwzględna biel. Od dwudziestu minut samolot przedziera się przez gęstą jak mleko warstwę mgły radiacyjnej, która spowiła dolinę rzeki i zredukowała widzialność wzdłuż drogi startowej (RVR – Runway Visual Range) do dramatycznych 150 metrów. W kabinie pasażerskiej panuje przyćmione światło, a z głośników płynie spokojny komunikat szefowej pokładu nakazujący zapięcie pasów i złożenie stolików. Większość pasażerów wpatrujących się w iluminatory nie widzi nawet końcówki potężnego, ugiętego skrzydła maszyny. Z ich perspektywy samolot zniża się w bezdenną nicość z prędkością 260 km/h.
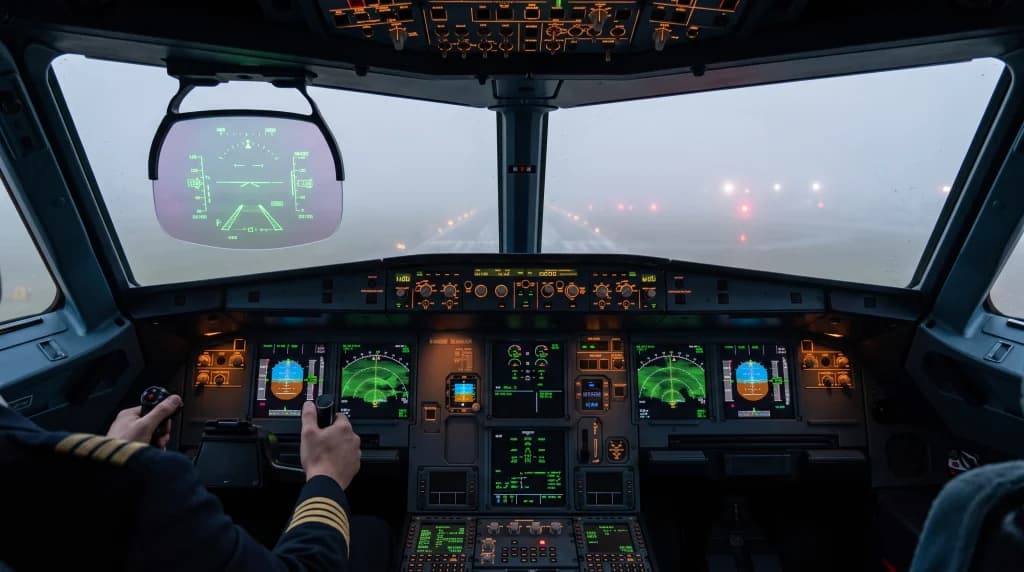
Gdyby przenieść się do kokpitu w dawnych dekadach, załoga w takich warunkach z napięciem wpatrywałaby się w zegary przyrządów na tablicy rozdzielczej, wykonując nerwowy ruch gałek ocznych między sztucznym horyzontem a ciemną szybą wiatrochronu w poszukiwaniu choćby jednego błysku świateł podejścia. Dziś kapitan nie musi nawet opuszczać wzroku na ekrany w kokpicie. Przed jego oczami, na wysokości wzroku, opuszczona jest przezroczysta tafla szkła ze specjalnymi powłokami optycznymi – wyświetlacz Head-Up Display (HUD). Na szkle jarzą się precyzyjne, zielone symbole telemetryczne, a w tło wtopiony jest czarno-biały, krystalicznie czysty obraz terenu generowany przez kamery termowizyjne i sensory podczerwieni. Pilot widzi kontury wzgórz, zarys drogi startowej, a nawet poszczególne lampy krawędziowe tak, jakby kadłub samolotu i gęsta mgła w ogóle nie istniały.
To nie jest technologia z filmów science fiction ani tajny wojskowy eksperyment. To codzienność współczesnego lotnictwa komunikacyjnego, napędzana przez technologie HUD (Head-Up Display), EVS (Enhanced Vision System), SVS (Synthetic Vision System) oraz ich hybrydowe połączenie – CVS (Combined Vision System). Jak te systemy optoelektroniczne oszukują ludzkie zmysły, pozwalając pilotom na bezpieczne posadzenie trzystutonowej maszyny w warunkach zerowej widzialności?
Ewolucja od myśliwców do lotnictwa pasażerskiego: Czym jest Head-Up Display?
Początki wyświetlaczy przeziernych sięgają wojskowych myśliwców z okresu zimnej wojny. W kokpitach maszyn takich jak F-16 czy Mirage piloci myśliwscy nie mogli pozwolić sobie na odrywanie wzroku od celownika i przestrzeni powietrznej, by kontrolować prędkość czy przeciążenie na tradycyjnych wskaźnikach. W lotnictwie cywilnym adaptacja tej technologii trwała dekady, głównie ze względu na koszty, masę projektorów CRT oraz konieczność rygorystycznej certyfikacji przez agencje FAA i EASA.
Przełomem okazało się wdrożenie optyki zwierciadlanej i technologii kolimacji światła. Nowoczesny cywilny HUD nie jest po prostu płaskim monitorem zawieszonym przed czołem pilota. Składa się z trzech kluczowych komponentów:
- Jednostki projekcyjnej (Overhead Projector Unit): Źródła światła – pierwotnie kineskopu wysokiej rozdzielczości, a obecnie ultraintensywnych matryc LED lub mikro-DLP – zamontowanego w suficie kokpitu nad głową pilota.
- Zwierciadła kombinacyjnego (Combiner Glass): Półprzezroczystej tafli szklanej pokrytej wielowarstwowymi powłokami dielektrycznymi. Zwierciadło to odbija wąskie pasmo światła rzucane z projektora wprost do oka pilota, jednocześnie przepuszczając ponad 85% światła widzialnego ze świata zewnętrznego.
- Układu optycznego kolimatora (Collimator): Soczewek skupiających wiązkę światła w taki sposób, że obraz wydaje się być zogniskowany w nieskończoności (optical infinity).
Ostatni element ma fundamentalne znaczenie fizjologiczne. Gdy pilot patrzy przez HUD na zewnątrz samolotu, jego soczewka oka nie musi zmieniać akomodacji. Wskaźniki parametrów lotu – wektor toru lotu, sztuczny horyzont, wysokość czy prędkość podejścia $V_{\text{APP}}$ – nie leżą na szybie oddalonej o 30 centymetrów od nosa pilota. Optycznie unoszą się one w przestrzeni, na tym samym planie ostrości co droga startowa oddalona o kilometr. Eliminuje to tak zwany czas akomodacji wzroku (wynoszący u człowieka od 1 do 2 sekund), który przy prędkości przyziemienia rzędu 75 m/s oznacza przelecenie w stanie nieostrości widzenia nawet 150 metrów.
Wektor toru lotu: Rewolucja Flight Path Vector (FPV)
Największą rewolucją, jaką HUD wniósł do techniki pilotowania, nie jest samo wyświetlanie prędkościomierza czy wysokościomierza na szybie, lecz symbol znany jako Flight Path Vector (FPV), w nomenklaturze Airbusa określany jako Bird (ptaszek). Tradycyjny sztuczny horyzont na panelu przyrządów pokazuje pilotowi orientację przestrzenną kadłuba (Pitch i Bank) – czyli to, w którą stronę wycelowany jest dziób maszyny. Jednak przy silnym wietrze bocznym dziób samolotu może być skierowany 10 stopni na lewo od osi pasa, a maszyna pod wpływem znoszenia leci w zupełnie innym kierunku.
Symbol FPV na wyświetlaczu HUD rozwiązuje ten odwieczny problem pilotażu geometrycznego:
- Wykorzystując precyzyjne dane z bezwładnościowych platform laserowych (IRS) oraz odbiorników GPS, komputer wylicza rzeczywisty wektor pędu i kierunku ruchu środka ciężkości samolotu w przestrzeni trójwymiarowej.
- FPV jest wyświetlany w postaci małego kółka ze skrzydełkami i pionowym statecznikiem.
- Zasada pilotażu staje się intuicyjna: gdzie umieścisz symbol FPV, dokładnie tam poleci samolot. Jeśli pilot w trakcie podejścia położy kółko FPV idealnie na progu drogi startowej na wyświetlaczu przeziernym, maszyna dotknie kołami dokładnie tego punktu, niezależnie od tego, jak silny wiatr boczny miota kadłubem i pod jakim kątem ustawiony jest dziób (trawersowanie).
EVS: Widzenie termowizyjne przez kadłub i chmury
Sam HUD, choć genialny, wyświetla jedynie symbole wektorowe. Jeśli na zewnątrz panuje gęsta mgła, pilot widzi zielone kreski zawieszone w białej nicości. Prawdziwym przełomem technologicznym było zintegrowanie HUD-a z systemem Enhanced Vision System (EVS).
Sercem systemu EVS jest zaawansowana głowica optoelektroniczna zamontowana na zewnątrz płatowca – najczęściej w aerodynamicznej osłonie pod nosem kadłuba lub bezpośrednio na krawędzi natarcia statecznika pionowego. Wewnątrz hermetycznej, podgrzewanej obudowy z szafirowym lub germanowym szkłem znajdują się chłodzone sensory pracujące w kilku pasmach promieniowania elektromagnetycznego:
- Sensory podczerwieni długofalowej (LWIR – Long-Wave Infrared, 8–14 mikrometrów): Klasyczna termowizja. Wykrywa mikroskopijne różnice temperatur między nawierzchnią betonowego pasa, trawiastym poboczem a przeszkodami terenowymi.
- Sensory podczerwieni średniofalowej (MWIR – Mid-Wave Infrared, 3–5 mikrometrów): Znakomicie rejestrujące ciepło generowane przez pracujące silniki innych statków powietrznych, nagrzane koła lądujących maszyn oraz instalacje lotniskowe.
- Sensory podczerwieni krótkofalowej (SWIR – Short-Wave Infrared, 0,9–1,7 mikrometra): Absolutna tarcza przebijająca mgłę. Cząsteczki mgły radiacyjnej i kropelki wody w chmurach mają rozmiary, które rozpraszają światło widzialne (zjawisko rozpraszania Mie), ale przepuszczają promieniowanie w pasmie bliskiej i krótkiej podczerwieni. Dodatkowo nowoczesne oświetlenie lotniskowe LED emituje specyficzne sygnatury widmowe, które sensory SWIR wychwytują ze znacznie większych odległości niż ludzkie oko.
Cyfrowy procesor przetwarza strumień danych z kamer w czasie rzeczywistym z częstotliwością odświeżania 60 Hz, odszumia obraz, nakłada filtry kontrastowe i przesyła go bezpośrednio do projektora HUD. Efekt optyczny zapiera dech w piersiach: pilot patrząc przez szybę wiatrochronu na mleczną biel mgły, na tafli HUD-a widzi czarno-biały, niezwykle kontrastowy pejzaż świata zewnętrznego. Widzi pas startowy, linie świateł, a nawet pojedyncze zwierzęta wybiegające z zarośli na kilkaset metrów przed tym, jak zdołałby je dostrzec gołym okiem.
SVS: Wirtualna rzeczywistość w awionice lotniczej
Choć EVS jest potężnym narzędziem, podlega ograniczeniom praw fizyki – w warunkach ekstremalnie gęstej mgły adwekcyjnej o potężnej zawartości wody ciekłej lub w trakcie gwałtownej ulewy, zasięg kamer podczerwieni również może ulec degradacji. W odpowiedzi inżynierowie awioniki stworzyli technologię Synthetic Vision System (SVS).
SVS nie korzysta z żadnych kamer zewnętrznych. To wirtualny generator rzeczywistości działający w oparciu o:
- Precyzyjne, wojskowe bazy danych topografii globu (High-Resolution Terrain Database) o rozdzielczości do kilkunastu centymetrów,
- Bazy danych przeszkód lotniczych (maszty radiowe, kominy, farmy wiatrowe, budynki miejskie),
- Szczegółowe mapy nawierzchni lotniskowych AMDB (Aerodrome Mapping Database),
- Pozycjonowanie satelitarne klasy GNSS/SBAS sprzężone z potrójnym systemem nawigacji bezwładnościowej (IRS).
Komputer pokładowy w każdym ułamku sekundy wie dokładnie, gdzie w przestrzeni 3D znajduje się statek powietrzny. Na tej podstawie silnik graficzny generuje trójwymiarowy, geometryczny model świata przed samolotem. Na ekranie HUD (lub na głównym wyświetlaczu PFD) rysowana jest wirtualna siatka terenu, wiernie odwzorowane łańcuchy górskie, a pas startowy wyświetla się w postaci perspektywicznej ramki 3D, do której prowadzi wirtualny tunel w przestrzeni – tak zwany Highway in the Sky (HITS). Pilot leci jak w zaawansowanej grze komputerowej, mając stuprocentową pewność, gdzie znajduje się ziemia, nawet jeśli wokół panuje całkowity mrok i zachmurzenie zerowe.
Połączenie doskonałe: Combined Vision System (CVS)
W najnowocześniejszych samolotach biznesowych dalekiego zasięgu (takich jak Gulfstream G700, Bombardier Global 7500 czy Dassault Falcon 8X) oraz najnowszych maszynach komunikacyjnych wprowadzono system CVS (Combined Vision System). To technologiczne małżeństwo doskonałe.
CVS łączy obraz generowany w czasie rzeczywistym przez kamery podczerwieni EVS z syntetyczną bazą danych SVS na jednym przeziernym obrazie. Algorytmy sztucznej inteligencji i fuzji sensorów płynnie stapiają oba światy:
- Dalszy plan i zarys odległych pasm górskich renderowany jest przez niezawodny system syntetyczny SVS.
- Bliski plan – nawierzchnia drogi kołowania, przeszkody ruchome, inne samoloty i rzeczywiste światła podejścia – transmitowany jest na żywo przez sensory termowizyjne EVS.
Dzięki fuzji CVS pilot otrzymuje absolutną świadomość sytuacyjną (Situational Awareness), która całkowicie eliminuje zjawisko dezorientacji przestrzennej (Spatial Disorientation) – jednej z głównych przyczyn katastrof lotniczych w fazie podejścia i lądowania (CFIT – Controlled Flight Into Terrain).
Proceduralny skok jakościowy: Obniżanie minimów lądowania
Wdrożenie HUD i EVS to nie tylko kwestia komfortu psychicznego załogi czy fascynacji nowinkami technicznymi. Dla linii lotniczych to potężny rachunek ekonomiczny i rewolucja w przepisach operacyjnych.
W tradycyjnym lotnictwie komercyjnym podejścia precyzyjne według przyrządów dzielą się na kategorie w zależności od wysokości decyzji (DH – Decision Height) oraz zasięgu widzialności wzdłuż drogi startowej (RVR):
- Podejście CAT I: Standardowe podejście precyzyjne. Wymaga wysokości decyzji DH nie niższej niż 200 stóp (ok. 60 metrów) oraz widzialności RVR nie mniejszej niż 550 metrów. Na wysokości 200 stóp pilot musi nawiązać kontakt wzrokowy z elementami oświetlenia pasa. Jeśli widzi tylko mgłę – ma bezwzględny obowiązek natychmiastowego odejścia na drugi krąg (Go-Around).
- Podejście CAT II / CAT III: Podejścia w gęstej mgle wymagające specjalnego certyfikowania samolotu, załogi oraz przede wszystkim zaawansowanej, niezwykle kosztownej infrastruktury naziemnej lotniska (specjalne radiolatarnie ILS z zasilaniem awaryjnym, gęste oświetlenie osiowe pasa, radary naziemne).
Kredyty operacyjne: EVS i EFVS w natarciu
Przepisy europejskie EASA oraz amerykańskie FAA wprowadziły rewolucyjne pojęcie Enhanced Flight Vision System (EFVS) Operations. Władze lotnicze uznały, że obraz widziany przez pilota na certyfikowanym wyświetlaczu HUD z podglądem podczerwieni EVS jest równoważny prawnie naturalnemu widzeniu przez szybę.
Co to oznacza w praktyce operacyjnej?
- Zejście poniżej minimów CAT I: Pilot wykonujący podejście na zwykłym lotnisku kategorii I (gdzie normalne minimum wynosi 200 stóp), wyposażony w system EFVS, ma prawo legalnie kontynuować zniżanie aż do wysokości 100 stóp (30 metrów) nad ziemią, opierając się wyłącznie na obrazie termowizyjnym widocznym na szkle HUD, nawet jeśli przez przednią szybę wciąż panuje całkowita ciemność i mgła.
- EFVS to Touchdown: Najbardziej zaawansowane pakiety certyfikacyjne pozwalają załodze na wykonanie pełnego lądowania i dobiegu bez konieczności nawiązania naturalnego kontaktu wzrokowego z pasem aż do momentu przyziemienia. Samolot ląduje manualnie na lotnisku kategorii I w warunkach, które dotychczas wymagałyby automatycznego lądowania (Autoland) na ultranowoczesnym lotnisku kategorii CAT IIIb.
Dla przewoźników oznacza to gigantyczne oszczędności: drastyczny spadek liczby kosztownych przekierowań na lotniska zapasowe (Diverts), brak konieczności opłacania hoteli dla setek pasażerów z odwołanych rejsów oraz możliwość bezpiecznego operowania z mniejszych lotnisk regionalnych nieposiadających drogiej infrastruktury ILS CAT III.
Autoland kontra pilot z HUD-em: Dwie filozofie lądowania we mgle
Wielu pasażerów zadaje sobie pytanie: skoro nowoczesne samoloty pasażerskie od dawna potrafią lądować całkowicie automatycznie przy użyciu autopilota i systemów autolandu (tzw. Autoland CAT IIIb/c), to po co inwestować miliony dolarów w skomplikowane wyświetlacze przezierne i sensory termowizyjne dla człowieka?
Odpowiedź tkwi w różnicy między sztywną automatyzacją a elastycznością operacyjną:
- Ograniczenia Autolandu: Aby samolot mógł wykonać automatyczne lądowanie, lotnisko musi uruchomić specjalne procedury LVP (Low Visibility Procedures). Wymuszają one gigantyczne odstępy między lądującymi maszynami (aby poprzedzający samolot nie zakłócił wiązki radiolatarni ILS), co redukuje przepustowość lotniska nawet o 50%. Co więcej, Autoland ma bardzo restrykcyjne limity dopuszczalnego wiatru bocznego (często ograniczone do 15–20 węzłów). Jeśli gęstej mgle towarzyszy silny, porywisty wiatr, autopilot musi skapitulować.
- Przewaga HUD i EFVS: Lądowanie manualne z wykorzystaniem wyświetlacza przeziernego pozwala pilotowi na prowadzenie maszyny przy znacznie silniejszych porywach wiatru niż dopuszcza to system automatyczny. Pilot zachowuje pełną pętlę decyzyjną, a elastyczność człowieka w połączeniu z cyfrowym wzrokiem pozwala na utrzymanie wysokiej przepustowości portu lotniczego. Ponadto HUD stanowi niezastąpioną bazę bezpieczeństwa podczas startów przy minimalnej widzialności (Low Visibility Take-Off – LVTO), gdzie autopilot nie ma zastosowania, a utrzymanie osi pasa przy prędkości 280 km/h we mgle decyduje o życiu i śmierci.
Wyzwania inżynieryjne: Krople deszczu, szafirowe szkła i kalibracja
Zbudowanie systemu, który rzuca obraz z kamer termowizyjnych wprost na taflę szkła przed oczami pilota z dokładnością do ułamka milimetra, to jeden z najtrudniejszych sprawdzianów inżynierii optoelektronicznej. Każde zjawisko fizyczne staje się tu potencjalnym wrogiem.
Kluczowym wyzwaniem jest paralaksa i zgodność geometryczna (Conformality). Obraz generowany na HUD-zie musi idealnie, piksel w piksel, pokrywać się z rzeczywistym światem za szybą. Jeśli wirtualna linia pasa na szkle będzie przesunięta o zaledwie pół stopnia kątowego względem prawdziwego betonowego pasa ukrytego we mgle, pilot sprowadzający maszynę uderzy kołami w trawnik obok drogi startowej. Wymaga to niezwykle skomplikowanych algorytmów kompensujących ugięcia kadłuba samolotu pod wpływem ciśnienia i przeciążeń, drgania gondoli sensorycznej oraz ruchy głowy samego pilota w kabinie (tzw. Head Motion Box).
Kolejnym majstersztykiem jest inżynieria materiałowa samej głowicy sensorycznej na zewnątrz kadłuba. Pędzące z prędkością 900 km/h kryształki lodu, grad, pył wulkaniczny czy kwaśne deszcze zniszczyłyby tradycyjną soczewkę w kilkanaście minut. Okna sensorów EVS wykonuje się z syntetycznego kryształu szafiru lub metalicznego germanu o twardości zbliżonej do diamentu. Wyposażone są one w niewidoczne dla oka siatki mikrogrejpipów grzewczych z tlenku indu i cyny (ITO), które w temperaturze -60°C na wysokości przelotowej natychmiast roztapiają lód, zapobiegając zamarzaniu aparatury.
Podsumowanie: Nowa era przezroczystych samolotów
Kiedy następnym razem usiądziesz w fotelu pasażerskim, a za oknem rozciągać się będzie nieprzenikniona kurtyna listopadowej mgły, w której ledwo widać światła na krawędzi skrzydła, nie musisz obawiać się o to, czy piloci wiedzą, dokąd zmierzają. W kabinie pilotów tradycyjne ograniczenia ludzkiego wzroku przestały mieć decydujące znaczenie.
Dzięki technologiom HUD, EVS i SVS współczesny pilot zyskał zdolności wykraczające daleko poza biologię. Przed jego oczami rozpościera się krystaliczny, wirtualny pejzaż połączony z żywą termowizją, który rozcina ciemność, deszcz i najgęstsze chmury. W tej optoelektronicznej symbiozie człowieka i maszyny stalowy kadłub odrzutowca staje się dla załogi całkowicie przezroczysty, a droga startowa czeka dokładnie tam, gdzie wskazuje ją precyzyjny, zielony wektor na szkle.