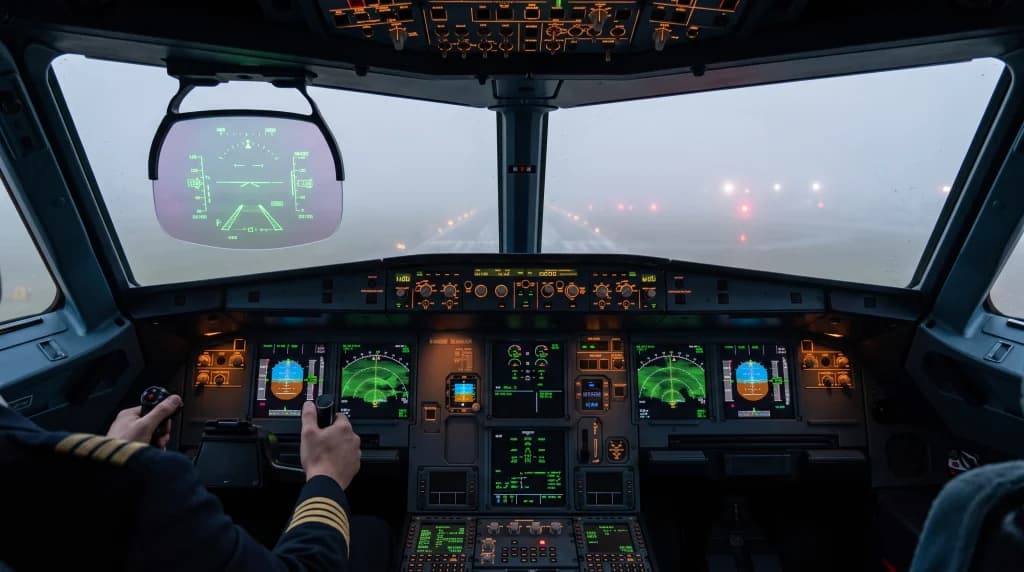
HUD und Enhanced Vision im Flugzeug: Landen bei dichtem Nebel
Einführung: Die weiße Wolkenwand in 200 Fuß Höhe
Stellen Sie sich einen nächtlichen Landeanflug auf ein großes europäisches Drehkreuz an einem kühlen Novembermorgen vor. Vor den Fenstern einer modernen Boeing 787 Dreamliner oder eines Airbus A350 herrscht vollkommene, undurchdringliche weiße Leere. Seit zwanzig Minuten schneidet der Jet durch eine dichte Schicht Strahlungsnebel, die das Flusstal bedeckt und die Pistensichtweite (RVR – Runway Visual Range) auf kritische 150 Meter gedrückt hat. In der Passagierkabine ist das Licht gedimmt, während die ruhige Stimme der leitenden Flugbegleiterin die Anweisung durchgibt, die Sicherheitsgurte zu schließen und die Tische hochzuklappen. Passagiere, die durch die Kabinenfenster blicken, können nicht einmal mehr die Strobes an den angewinkelten Tragflächenspitzen erkennen. Aus ihrer Sicht sinkt das Flugzeug mit 260 km/h in ein bodenloses Nichts.
Hätte man vor einigen Jahrzehnten ins Cockpit geblickt, hätte die Besatzung unter solchen Bedingungen intensiv die Rundinstrumente auf dem Panel abgetastet, während die Augen unruhig zwischen dem künstlichen Horizont und der dunklen Windschutzscheibe hin- und herwanderten, um auch nur das schwächste Glimmen der Anflugbefeuerung zu erhaschen. Heute muss der Kapitän seinen Blick nicht einmal mehr auf die Hauptbildschirme im Instrumentenbrett senken. Direkt auf Augenhöhe befindet sich eine transparente, mit dielektrischen Schichten vergütete Glasscheibe: das Head-Up-Display (HUD). Auf dem Glas leuchten scharfe, smaragdgrüne Flugführungssymbole, die nahtlos über ein kontrastreiches Schwarz-Weiß-Wärmebild der Außenwelt gelegt werden, das von nach vorne gerichteten Infrarotsensoren stammt. Der Pilot erkennt Geländekonturen, den Pistenverlauf und einzelne Schwellenfeuer so deutlich, als existierten der dichte Nebel und der Flugzeugrumpf überhaupt nicht.
Dies ist weder Science-Fiction noch ein militärisches Experiment. Es ist der operative Alltag der modernen Verkehrsluftfahrt, ermöglicht durch Head-Up Displays (HUD), Enhanced Vision Systems (EVS), Synthetic Vision Systems (SVS) sowie deren hybride Fusion – das Combined Vision System (CVS). Doch wie überlisten diese optoelektronischen Systeme die biologischen Grenzen der menschlichen Sinne und ermöglichen es Piloten, einen 250-Tonnen-Jet bei nahezu null Sicht sicher auf die Piste zu setzen?
Von Jagdflugzeugen zur Zivilluftfahrt: Was ist ein Head-Up-Display?
Head-Up-Displays haben ihre Wurzeln in den Kampfjets des Kalten Krieges. In den Cockpits von Flugzeugen wie der F-16 oder Mirage konnten es sich Jagdpiloten bei Flugmanövern unter hohen G-Kräften nicht leisten, den Blick vom Zielfernrohr und dem Luftraum abzuwenden, um Geschwindigkeit oder Nickwinkel auf herkömmlichen Instrumenten zu kontrollieren. Im zivilen Luftverkehr dauerte die Einführung dieser Technologie Jahrzehnte – vor allem wegen hoher Anschaffungskosten, schwerer Kathodenstrahlröhren (CRT) und strenger Zulassungsvorgaben durch FAA und EASA.
Der technologische Durchbruch gelang mit gefalteter Spiegeloptik und kollimierter Projektion. Ein modernes ziviles HUD ist weit mehr als ein einfacher, vor dem Piloten aufgehängter Flachbildschirm. Es besteht aus drei wesentlichen Baugruppen:
- Überkopf-Projektoreinheit (Overhead Projector Unit): Eine hochintensive Lichtquelle – früher Miniatur-CRTs, heute langlebige LED-Matrizen oder Mikro-DLP-Einheiten –, die in der Cockpitdecke direkt über dem Kopf des Piloten montiert ist.
- Kombinationsscheibe (Combiner Glass): Eine teildurchlässige optische Glasscheibe mit dielektrischen Mehrfachbeschichtungen. Dieser Strahlteiler reflektiert die von oben projizierte spezifische Lichtwellenlänge präzise in die Augen des Piloten, lässt aber gleichzeitig über 85 Prozent des sichtbaren Umgebungslichts von außen durch.
- Kollimator-Optik (Collimator): Präzise geschliffene Linsen, die die Lichtstrahlen parallel ausrichten, sodass das Bild scheinbar im optischen Unendlichen (Optical Infinity) liegt.
Diese Kollimation bietet einen entscheidenden physiologischen Vorteil: Blickt der Pilot durch das Combiner-Glas nach draußen zur Anflugbefeuerung, muss die Augenlinse nicht zwischen Nah- und Fernbereich akkommodieren. Die primären Fluginstrumente – Nickwinkelanzeige, Horizontbalken, Geschwindigkeitsband und Zielanfluggeschwindigkeit $V_{\text{APP}}$ – liegen optisch nicht auf einer Glasscheibe 30 Zentimeter vor der Nase. Sie scheinen in der Ferne zu schweben, auf exakt derselben Schärfeebene wie die einen Kilometer entfernte Landebahnschwelle. Das eliminiert die sogenannte Akkommodationszeit des Auges (die beim Menschen ein bis zwei Sekunden beträgt). Bei einer Landegeschwindigkeit von rund 75 m/s spart der Wegfall dieses Nachfokussierens bis zu 150 Meter Flugweg im kritischsten Abschnitt des Anflugs ein.
Der Flight Path Vector (FPV): Paradigmenwechsel der Steuerung
Der größte fliegerische Fortschritt des HUDs liegt nicht nur darin, Fahrt- und Höhenmesser im Sichtfeld zu spiegeln, sondern in der Darstellung des Flight Path Vector (FPV), in der Airbus-Cockpitphilosophie oft als „Bird“ (Vogel) bezeichnet. Ein herkömmlicher künstlicher Horizont auf dem Instrumentenbrett zeigt lediglich die Fluglage (Pitch und Bank) – also die Ausrichtung der Flugzeugnase. Bei starkem Seitenwind kann die Längsachse der Maschine jedoch um zehn Grad nach Luv zeigen, während der Jet über Grund entlang der Centerline versetzt wird.
Das FPV-Symbol auf dem HUD löst dieses Problem geometrisch intuitiv:
- Mithilfe von Trägheitsreferenzsystemen (IRS) und GNSS-Positionierung ermittelt der Flugführungsrechner in Echtzeit den exakten Trägheits- und Bewegungsvektor des Schwerpunkts im dreidimensionalen Raum.
- Der FPV wird auf dem Glas als kleiner Kreis mit stilisierten Flügeln und einer vertikalen Flosse abgebildet.
- Die Flugführung wird unmittelbar greifbar: Dorthin, wo der Pilot das FPV-Symbol platziert, fliegt das Flugzeug tatsächlich. Legt der Pilot den FPV im Endanflug auf dem HUD genau auf die Aufsetzzone der Piste, setzt das Hauptfahrwerk exakt an diesem Punkt auf – unabhängig davon, wie stark der Seitenwind an den Steuerflächen zerrt oder in welchem Vorhaltewinkel (Krabbenwinkel) der Rumpf zur Centerline steht.
EVS: Wärmebildtechnik durchbricht Nebel und Dunkelheit
Ein reines HUD projiziert lediglich Vektorsymbole. Liegt draußen dichter Nebel, sieht der Pilot grüne Linien vor einer gleichförmigen weißen Wand. Der technologische Sprung gelang mit der Anbindung des HUDs an das Enhanced Vision System (EVS).
Das Kernstück des EVS ist eine aerodynamisch verkleidete optoelektronische Sensoreinheit an der Außenseite der Zelle – meist unterhalb des Radoms am Bug oder an der Vorderkante des Seitenleitwerks montiert. In diesem beheizten, durch Saphir- oder Germaniumfenster geschützten Gehäuse arbeiten gekühlte Detektoren über mehrere Infrarotbänder hinweg:
- Langwelliges Infrarot (LWIR – Long-Wave Infrared, 8–14 Mikrometer): Klassische Thermografie. Sie erfasst feinste Temperaturunterschiede zwischen Betonpiste, Grasflächen und festen Hindernissen am Boden.
- Mittelwelliges Infrarot (MWIR – Mid-Wave Infrared, 3–5 Mikrometer): Reagiert präzise auf signifikante Wärmequellen, etwa heiße Triebwerksabgase vorausrollender Flugzeuge, erwärmte Fahrwerksbremsen gelandeter Jets oder Pistenfahrzeuge.
- Kurzwelliges Infrarot (SWIR – Short-Wave Infrared, 0,9–1,7 Mikrometer): Der entscheidende Kanal zur Nebeldurchdringung. Die winzigen Wassertröpfchen von Strahlungsnebel streuen sichtbares Licht nach den Gesetzen der Mie-Streuung, sind für kurzwellige Infrarotstrahlung jedoch weitgehend durchlässig. Zudem strahlt moderne LED-Flugplatzbefeuerung spezifische Spektralprofile ab, die SWIR-Sensoren über Distanzen erfassen, die für das bloße menschliche Auge unerreichbar sind.
Digitale Signalprozessoren bereiten diese Sensordaten mit 60 Hz in Echtzeit auf, filtern atmosphärisches Rauschen, optimieren den Kontrast und leiten das Bild an den HUD-Projektor weiter. Der optische Effekt ist verblüffend: Während der Blick durch die Cockpitscheibe nur dichten Nebel zeigt, erscheint auf dem HUD eine kontrastreiche Schwarz-Weiß-Landschaft. Der Pilot sieht den Pistenverlauf, Befeuerungslinien und Bodenhindernisse hunderte Meter früher, als sie mit unbewaffnetem Auge wahrnehmbar wären.
SVS: Synthetische Geländedarstellung im Cockpit
Obwohl das EVS leistungsfähig ist, unterliegt es physikalischen Grenzen: Bei dichtem Advektionsnebel mit extrem hohem Flüssigwassergehalt oder bei wolkenbruchartigem Starkregen sinkt auch die Infrarot-Reichweite. Als Antwort darauf entwickelten Avionik-Ingenieure das Synthetic Vision System (SVS).
SVS nutzt keine externen Kameras, sondern ist eine rechnergestützte 3D-Virtualisierung, basierend auf:
- hochauflösenden topografischen Geländedatenbanken (High-Resolution Terrain Databases) mit submetrischer Präzision,
- Hindernisdatenbanken (Funkmasten, Schornsteine, Windkraftanlagen, Hochhäuser),
- präzisen Flugplatzkarten (AMDB – Aerodrome Mapping Database) für Rollwege und Pistenschwellen,
- Satellitennavigation (GNSS/SBAS) gekoppelt mit dreifach redundanten Trägheitsplattformen (IRS).
Das Bordsystem berechnet kontinuierlich die genaue Raumposition, Höhe und Ausrichtung der Maschine. Daraus erzeugt der Grafikprozessor ein geometrisches 3D-Modell der Umgebung vor dem Flugzeug. Auf dem HUD oder den Head-Down-Displays (PFD) erscheinen Geländehöhenlinien, Gebirgszüge und ein perspektivischer Pistenkasten, oft ergänzt durch einen virtuellen Flugkanal – den sogenannten Highway in the Sky (HITS). Die Besatzung behält die räumliche Orientierung, da die Geländesituation selbst bei völliger Dunkelheit und Nullsicht eindeutig visualisiert wird.
Kombinierte Systeme: Combined Vision System (CVS)
In modernen Ultralangstrecken-Geschäftsreiseflugzeugen (wie Gulfstream G700, Bombardier Global 7500 oder Dassault Falcon 8X) und neuen Verkehrsflugzeugen kommt das Combined Vision System (CVS) zum Einsatz. Es verbindet die Stärken beider Technologien.
Das CVS verschmilzt das Echtzeit-Wärmebild der EVS-Kameras mit den Geländemodellen des SVS auf einer einzigen Anzeige. Fusionsalgorithmen stimmen beide Informationsquellen aufeinander ab:
- Hintergrundkonturen, Gebirgszüge und weiter entferntes Terrain werden vom datenbankbasierten SVS gerendert.
- Der Nahbereich – reale Befeuchtungsanlagen, Rollbahnoberflächen, temporäre Hindernisse und vorausrollender Verkehr – wird live von den EVS-Wärmebildsensoren eingespeist.
Diese Integration verschafft der Besatzung ein umfassendes Lagebewusstsein (Situational Awareness) und mindert das Risiko einer räumlichen Desorientierung (Spatial Disorientation) – eine der Hauptursachen für Flugunfälle durch Bodenberührung ohne Kontrollverlust (CFIT – Controlled Flight Into Terrain) im Endanflug.
Betriebliche Erleichterungen: Absenkung der Landeminima
Die Ausrüstung mit HUD und EVS dient nicht allein dem Komfort der Besatzung, sondern bringt messbare wirtschaftliche und operative Vorteile für Fluggesellschaften mit sich.
Im konventionellen Linienverkehr werden Präzisionsanflüge nach Entscheidungshöhe (DH – Decision Height) und Pistensichtweite (RVR) klassifiziert:
- Kategorie I (CAT I): Der Standard-Präzisionsanflug mit einer Entscheidungshöhe von mindestens 200 Fuß (ca. 60 Meter) und einer RVR von nicht weniger als 550 Metern. Bei Erreichen der 200 Fuß muss der Pilot Sichtkontakt zur Anflugbefeuerung oder Piste herstellen. Fehlt dieser Sichtkontakt, ist ein Durchstarten (Go-Around) zwingend vorgeschrieben.
- Kategorien II und III (CAT II / CAT III): Schlechtwetteranflüge mit abgesenkter Entscheidungshöhe oder automatischer Landung. Sie erfordern spezifische Zulassungen für Flugzeug und Besatzung sowie eine aufwendige Bodeninfrastruktur am Flughafen (redundante ILS-Sender, Mittellinienbefeuerung, Bodenüberwachungsradar).
Regulatorische Vorteile durch EFVS-Zulassungen
Sowohl die EASA als auch die FAA haben Richtlinien für den Betrieb mit Enhanced Flight Vision Systems (EFVS) geschaffen. Luftfahrtbehörden erkennen das über ein zertifiziertes HUD mit EVS-Infrarotkamera dargestellte Sensorbild rechtlich als gleichwertig zum direkten Blick aus dem Fenster an.
Für den Flugbetrieb ergeben sich handfeste Vorteile:
- Unterschreitung der CAT-I-Minima: Fliegt eine EFVS-ausgerüstete Besatzung einen Pistenabschnitt der Kategorie I an (an dem regulär bei 200 Fuß abgebrochen werden müsste), darf sie den Sinkflug legal bis auf 100 Fuß (ca. 30 Meter) über der Aufsetzzone fortsetzen – allein gestützt auf das Infrarotbild auf dem HUD, selbst wenn durch die Frontscheibe noch dichter Nebel herrscht.
- EFVS to Touchdown: Umfassende Zertifizierungsstufen gestatten es entsprechend geschulten Besatzungen, Abfangen, Aufsetzen und Ausrollen vollständig über das Sensorbild auf dem HUD durchzuführen, ohne vor dem Aufsetzen Sichtkontakt mit unbewaffnetem Auge herzustellen. Das Flugzeug landet manuell an einem CAT-I-Flugplatz unter Wetterbedingungen, die sonst ein vollautomatisches Autoland-Verfahren an einem CAT-IIIb-Drehkreuz verlangt hätten.
Für Airlines bedeutet dies geringere Umleitungskosten zu Ausweichflughäfen (Diverts), weniger Ausgaben für Hotelunterbringungen gestrandeter Passagiere und die Möglichkeit, kleinere Regionalflughäfen ohne kostenintensive CAT-III-Bodensysteme auch bei dichtem Nebel planmäßig anzufliegen.
Autoland versus HUD: Zwei Ansätze für Landungen bei Nebel
Da moderne Verkehrsflugzeuge seit Langem über Autoland-Systeme (CAT IIIb/c) verfügen, stellt sich die Frage, warum Airlines dennoch in Head-Up-Displays und Wärmebildsensoren investieren.
Der Grund liegt im Unterschied zwischen starrer Systemabhängigkeit und operativer Flexibilität:
- Einschränkungen des Autoland-Verfahrens: Eine automatische Landung verlangt, dass am Flughafen spezielle Allwetterschutzverfahren (LVP – Low Visibility Procedures) aktiv sind. Bodenlotsen müssen größere Abstände zwischen Flugzeugen anweisen, um Störungen der empfindlichen ILS-Signale (Landekurssender und Gleitweg) zu verhindern. Das reduziert die Landekapazität eines Großflughafens um bis zu 50 Prozent. Zudem gelten für Autoland enge Seitenwindgrenzen (oft nur 15 bis 20 Knoten). Treten dichter Nebel und böiger Querwind gemeinsam auf, darf das Autoland-System nicht genutzt werden.
- Vorteile von HUD und EFVS: Ein manuell über das HUD geführter Anflug erlaubt es der Besatzung, auch bei böigen Seitenwinden zu operieren, die außerhalb der Autoland-Limiten liegen. Der Pilot bleibt aktiv in der Steuerschleife, und die Flexibilität des Menschen hält die Anflugkapazität hoch. Darüber hinaus bietet das HUD wertvolle Unterstützung bei Starts unter Minimalsicht (LVTO – Low Visibility Take-Off): Hier greift kein Autopilot, und das Halten der Centerline bei 280 km/h im dichten Nebel ist ein hochgradig sicherheitskritischer Vorgang.
Ingenieurtechnische Herausforderungen: Parallaxe, Saphirglas und Justierung
Die Projektion von Wärmebildern auf eine Glasscheibe vor den Augen des Piloten mit Submillimeter-Präzision gehört zu den anspruchsvollen Aufgaben der optoelektronischen Luftfahrttechnik, da kleinste physikalische Abweichungen kompensiert werden müssen.
Die größte Hürde liegt in der Parallaxe und geometrischen Konformalität (Conformality). Das auf dem HUD generierte Bild muss pixelgenau mit der realen Außenwelt übereinstimmen. Verschiebt sich die synthetische Pistenlinie auf dem Glas um nur ein halbes Grad gegenüber dem realen Beton im Nebel, würde der Pilot das Fahrwerk neben die Bahn ins Gras setzen. Die Systeme nutzen komplexe Algorithmen, um Rumpfverbiegungen unter Druck und aerodynamischer Last, Vibrationen des Sensordoms und Kopfbewegungen des Piloten innerhalb der optischen Eyebox auszugleichen.
Ebenso anspruchsvoll ist die Materialbeschaffenheit des Sensorgehäuses am Flugzeugbug. Bei Fluggeschwindigkeiten von 900 km/h würden Eiskristalle, Hagel, Aschepartikel und saure Niederschläge normales optisches Glas rasch zerkratzen. Die Eintrittsfenster der EVS-Sensoren bestehen daher aus synthetischem Einkristall-Saphir oder metallischem Germanium mit Härtegraden nahe dem Diamanten. Unsichtbar eingearbeitete Heizgitter aus Indiumzinnoxid (ITO) schmelzen Eisansatz bei -60 °C auf Reiseflughöhe ab und halten die Optik unter allen Bedingungen frei.
Fazit: Die Ära transparenter Cockpits
Wenn Sie das nächste Mal aus dem Kabinenfenster blicken und die Maschine durch dichten Herbstnebel sinkt, während die Positionslichter an den Tragflächen im Dunst verschwimmen, steht fest: Vorne im Cockpit behält die Besatzung den Überblick. Die Grenzen der menschlichen Sehfähigkeit wurden durch moderne Avionik erweitert.
Durch das Zusammenspiel von HUD-, EVS- und SVS-Technologien verfügen Piloten über eine erweiterte optische Wahrnehmung, die Dunkelheit, Niederschlag und dichte Wolken durchdringt. In dieser Verbindung aus Mensch und System wird die Flugzeugzelle optisch durchlässig – und führt die Maschine entlang eines präzisen Lichtvektors sicher zur Aufsetzzone.